「ハードウェアの会社」で、終わらせない。
工場に、クラウドネイティブを。
ROSの中枢にいながら、その先頭を走る。
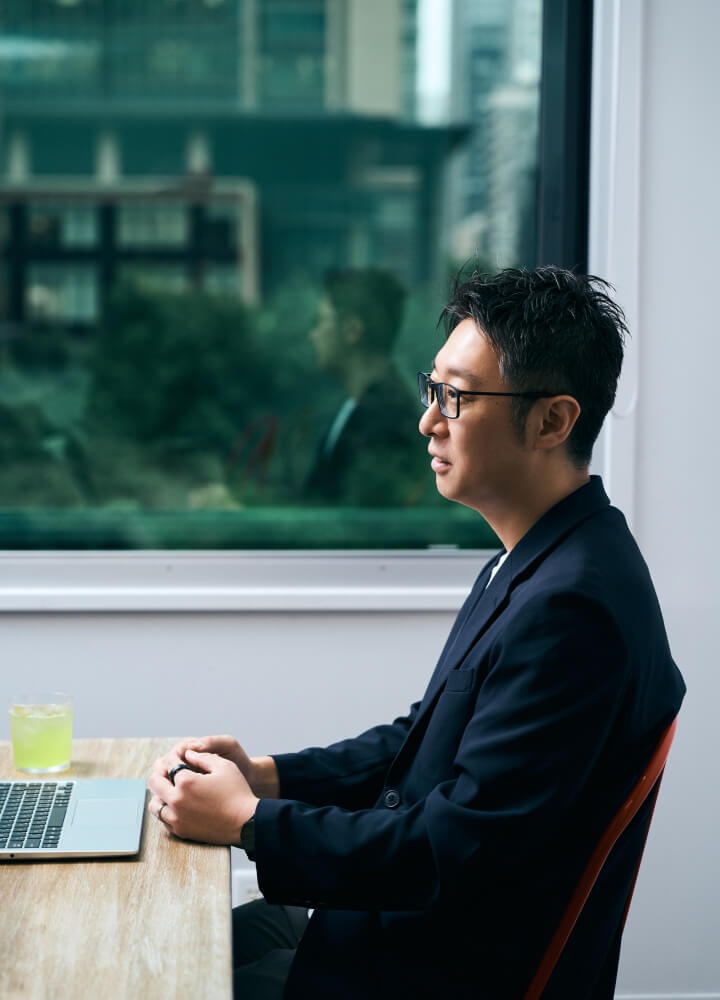
藤田 智哉
先行開発部 フェロー
Linuxカーネルを起点に、コンシューマー向けロボットやドローンなど新規プロダクトの立ち上げに従事。エッジからクラウドネイティブ基盤まで横断し、システム全体の設計・開発を手がけてきた。ロボット開発のオープンソースミドルウェア「ROS」の開発に10年以上携わり、現在はプロジェクト全体の技術方針を決める ROS PMC(Project Management Committee)メンバーを務める。ROSCon プログラム委員、KubeEdge SIG-Robotics Co-Chair。2026年7月、TriOrb入社。先行開発部のフェローとして、ロボット制御に用いているROS 2の設計見直しなどを担当している。
前職の仕事と、TriOrbに入社した理由・経緯
工場をクラウドのように動かす。
その構想が、TriOrbなら実装できる。
専門はLinuxカーネルです。前職では、コンシューマー向けのロボットやドローンの立ち上げに携わりました。入社当初は「エッジだけをやるつもり」でしたが、いつのまにかクラウド側も任され、気づけばシステム全体を見ていました。
ROSに関わり始めたのも、似た成り行きです。あるプロダクトの開発中にROSがうまく動かない問題が発生し、その時点でアプリケーションはもう作り終わりかけていた。では誰が直すのか、という話になったときに、「僕が直せるか試してみます」と手を挙げました。それが10年前です。いまは、プロジェクト全体の技術方針を決めるROS PMCという立場にいます。
TriOrbでやろうとしている構想は、以前から持っていたもので、同じ思いを持つ仲間と、こういう世界を作れないかという話をずっとしてきました。TriOrbなら、工業生産という閉鎖された環境であっても、オープンソースを利用し、「民主化」された工場現場を作れるのではないかと思いました。
TriOrbの「面白さ」を一言で
時間の止まった工場に、
毎日賢くなる仕組みを。
工場のシステムは、僕から見るとすごく静的です。時間が止まっている。アプリケーションの入れ替えは数ヶ月に1回、それも大がかりなオペレーションで、というのが普通だと思います。一方でクラウドネイティブの世界では、1日に何度もデプロイが走る。同じことを、工場の中でもやりたいんです。
100台、1000台にスケールしても、電源を入れれば全部見える。バグを直してプッシュすれば、シミュレータが走り、自動的にデプロイされる。固まったままではなく、毎日賢くなっていく仕組みです。ソフトウェアをオープンにして、買ったその日から誰でも自由に使える状態にしたい。「ハードウェアの会社」で終わらせたくないんです。
なぜ、まだ誰もやっていないのか。エッジとクラウドの間に、分厚い壁があるからです。最終的にTriOrbが目指しているのは、AIを活用した工場全体の最適化や、状況に応じてレイアウトを動的に変更する「工場全体のリアーキテクチャ」です。その実現には、日々蓄積される工場内のデータをもとにAIを再構築し、現場へデプロイしていく循環型のシステムが欠かせません。これを実現するには、エッジとクラウドの両方の領域を扱う必要がありますが、技術的に難しく、その壁の高さを見て諦めてしまう人が多い。僕はたまたま、両方をやってきました。だから、越えられると思っています。
入社後に感じたギャップ
想像どおりだった。
ただ、判断の速さだけが想像を超えていた。
ギャップは、正直あまりないです。スタートアップだということは分かっていましたし、以前からソフトウエア開発の部長を担う方と交流があり、そのお人柄やお話を通じて、TriOrbの雰囲気はなんとなくイメージできていました。
意外だったのは、任される範囲の広さでした。組織の規模が大きくなるほど、オープンソースへの関わり方にも相応の手続きが必要になります。それ自体は当然のことですが、コミュニティのスピードには追いつきにくい。TriOrbでは「これを発表したい」と伝えれば、その場で判断が返ってきます。もちろん内容は事前に共有しますが、そこから先が速い。
議論の質も高いと感じます。提案に対して、具体的なユースケースを想定したうえで「できる」「できない」がはっきり返ってくる。抽象論で終わらない。
こんな人と働きたい
「わからない」と言える人。
そして、論理で会話ができる人。
一緒に働きたいのは、「わからない」とはっきり言える人です。ここまでは見えていて、ここから先は見えていない——その境界線が引けるのは、理解が進んでいる証拠だと思っています。
もうひとつは、論理で会話ができる人。提案に「いいですね」ではなく、少しイラッとするけれど反論できない一言が返ってくる。迎合されるだけでは、チームは強くなりません。技術的にも、特定の言語や領域に線を引かない柔軟性がほしいところです。
その意味では、ROSを学びたいという方も歓迎です。ただ、オープンソースは第一歩を踏み出しても、技術的なキャッチアップや他のメンテナーとの議論の難しさで、途中でやめてしまう人が少なくありません。決して簡単な世界ではないんです。
それでも、やってみたいという意欲のある方は心から歓迎します。僕が10年かけて溜めてきたものは、惜しまず全部渡すつもりです。
TriOrbの「人」
インタビューの一覧
-
先行開発部 リーダー
熊谷 和樹
異端のハードとの融合で、ソフトウェアの限界を突破する。気鋭のエンジニアが挑む、未開拓領域。
先行開発部 リーダー
熊谷 和樹
-
製品開発部 ハードウェアエンジニア
中村 充宏
平面移動における、究極の自由度。ハードウェアエンジニアが語る、TriOrbの移動機構から見える未来。
製品開発部 ハードウェアエンジニア
中村 充宏
-
事業戦略部 リーダー
久保﨑 勝也
現場の「仕方ない」を「できる」に変える。製造業の現場を知り尽くした営業が語る、TriOrbにしかできない新たな提案。
事業戦略部 リーダー
久保﨑 勝也
-
経営推進部 会計/総務グループ リーダー
寺井 優
「自分がつくったルール」が、「会社のルール」になっていく。世界に挑む組織をコーポレート部門から創る面白さ。
経営推進部 会計/総務グループ リーダー
寺井 優
-
最高研究責任者(CRO)
冨永雄一
基礎研究から社会実装へ。材料系研究者がTriOrbで見つけた、技術と社会をつなぐ仕事。
最高研究責任者(CRO)
冨永雄一
-
取締役COO
稲吉 亮太
「移動OS」の刷新で、日本の産業構造を塗り替える。外資系コンサルから転身した事業責任者が語る、TriOrbのポテンシャル。
取締役COO
稲吉 亮太
-
先行開発部 フェロー
藤田智哉
「ハードウェアの会社」で、終わらせない。
工場に、クラウドネイティブを。ROSの中枢にいながら、その先頭を走る。先行開発部 フェロー
藤田智哉